Robotika & Simulasi
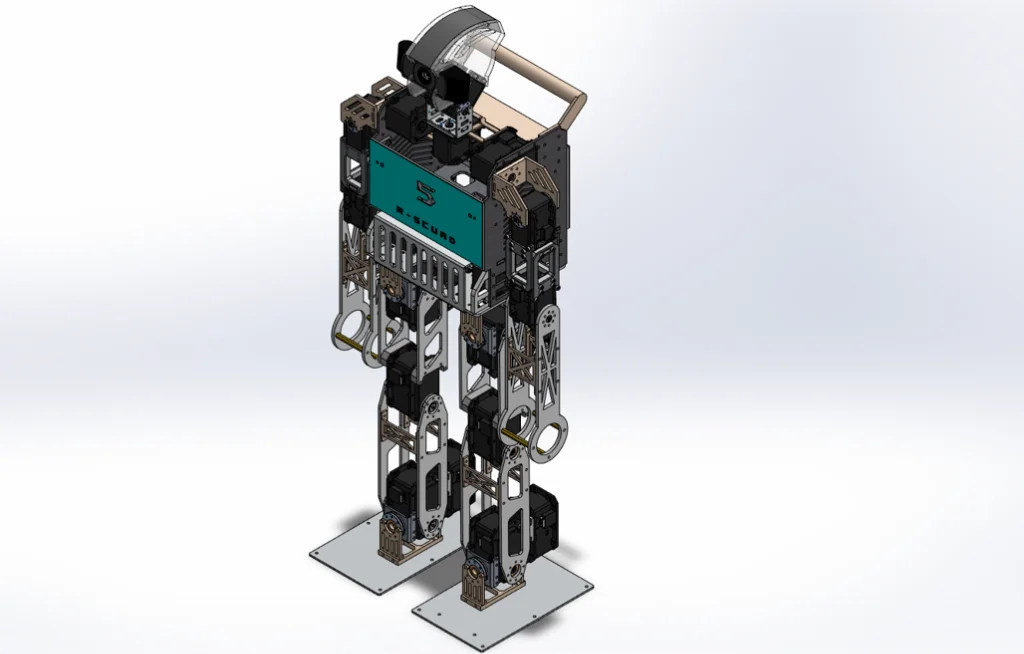
Konversi Model CAD ke Model Simulasi
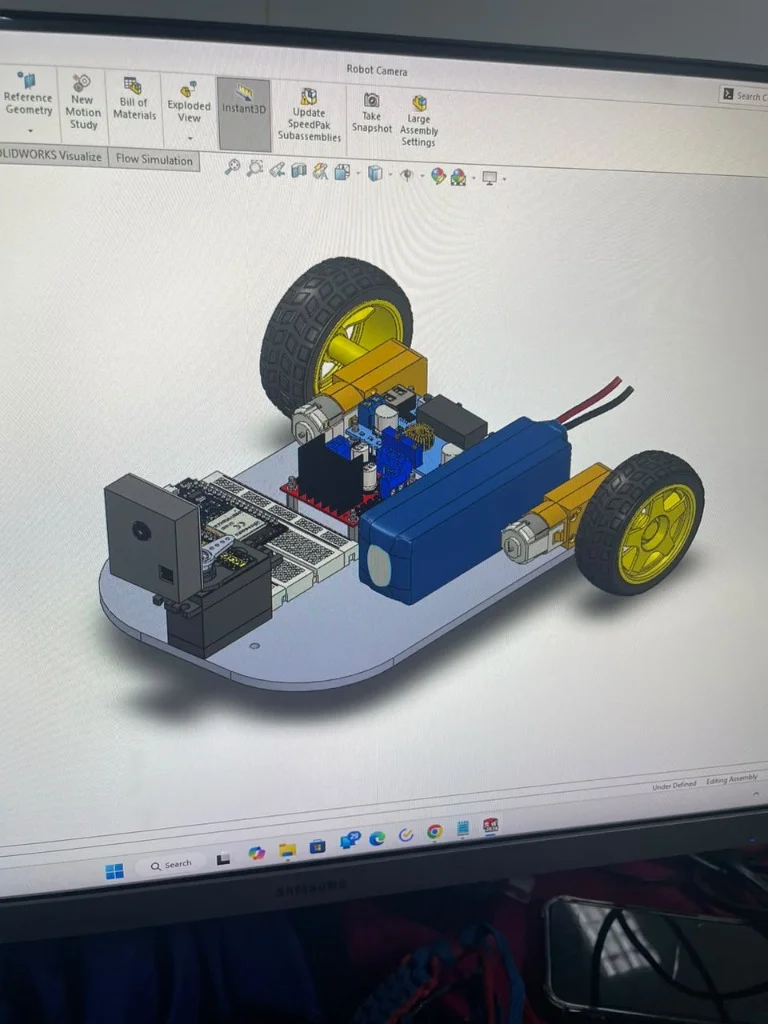
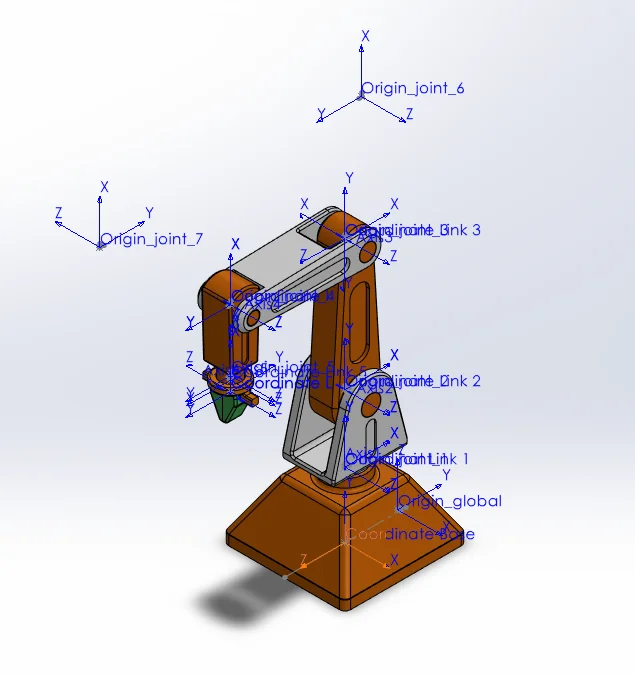
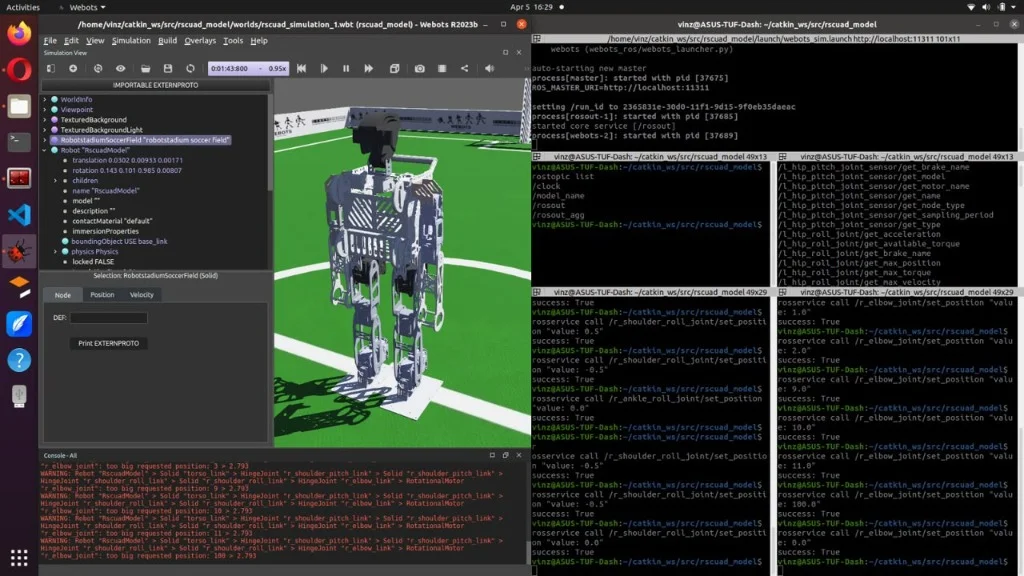
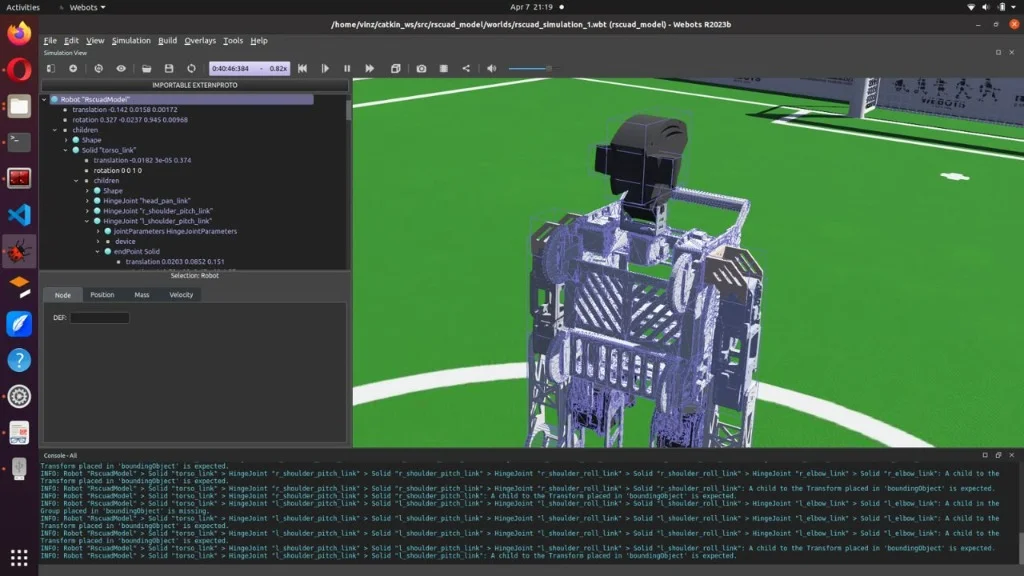
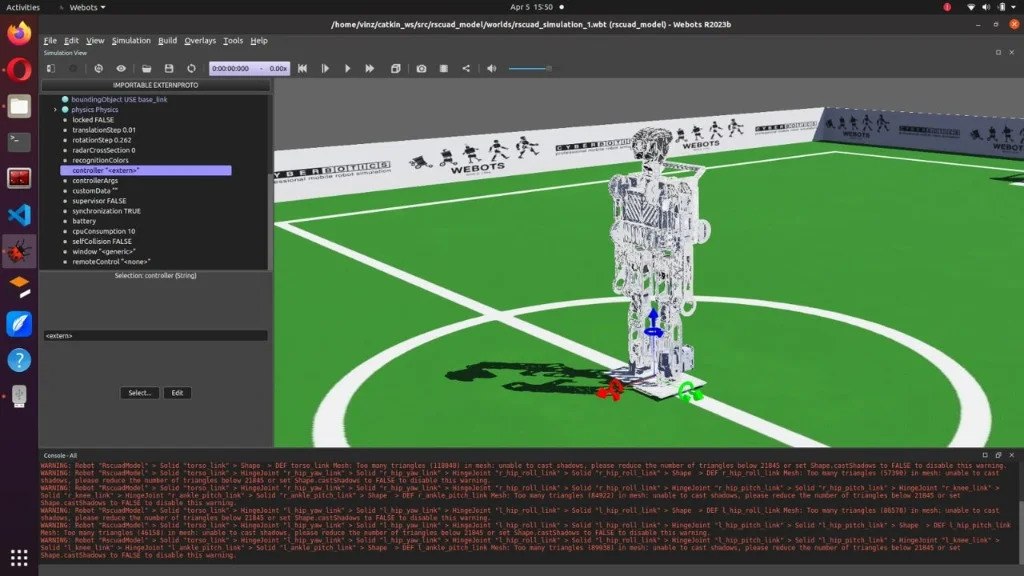
Konversi model CAD robot humanoid menjadi model simulasi dinamis (coordinate system, reference axis, & material). Diekspor ke URDF via sw_urdf_exporter, divalidasi dengan check_urdf & RViz, lalu dikonversi ke PROTO Webots (urdf2webots). Dilengkapi sensor IMU, kamera, touch/position sensor, serta controller Python untuk pengujian kinematika, stabilitas, gait, dan optimasi collision mesh real-time.
Webots
URDF
RViz
ROS
Python
SolidWorks